堆代码网讯 在拥挤居民区执行搜救任务或快递配送的无人机,经常会突然遭遇无任何预警的移动障碍物。麻省理工学院全新研发的名为SANDO的路径规划系统,专门解决了这一痛点:即便飞行区域没有预先测绘的地图、障碍物随时可能改变位置,它也能生成完全无碰撞的安全飞行路径。
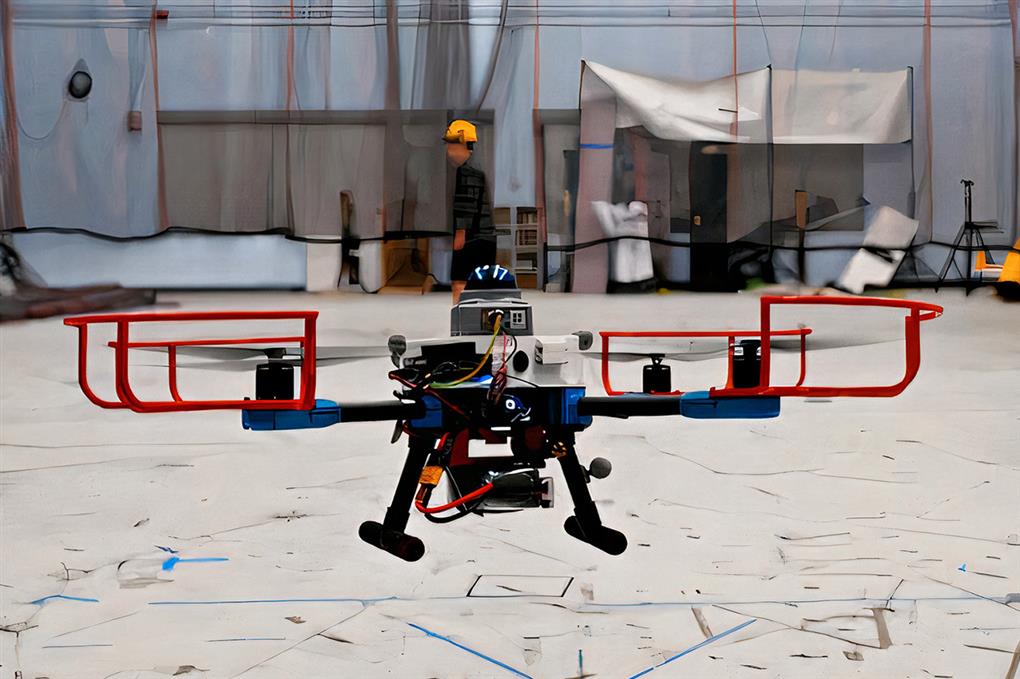
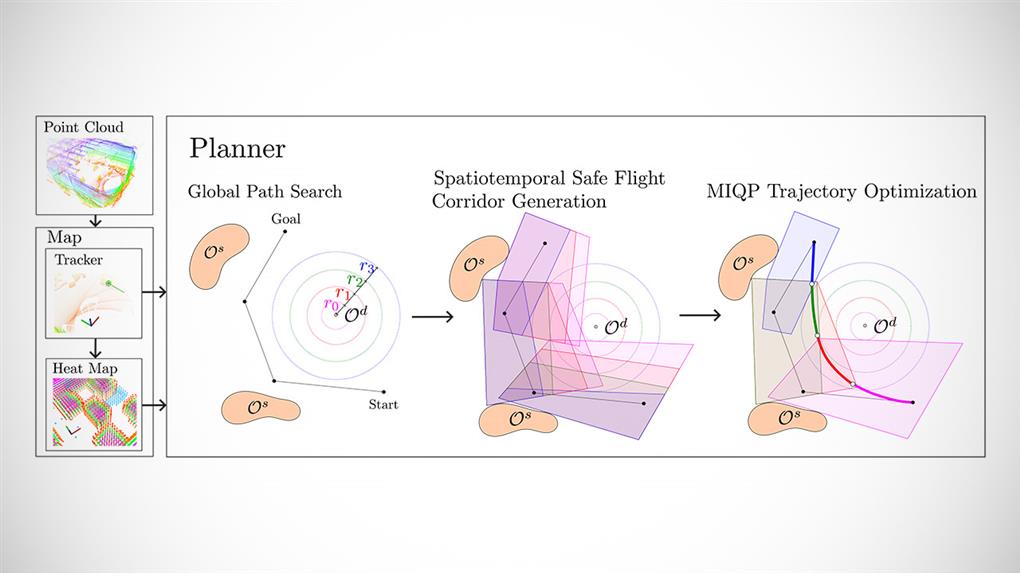
这套系统的核心逻辑是,依托无人机自带的摄像头和传感器定位所有移动物体并完成分类,为每一个物体生成一个专属的三维“安全气泡”——气泡的延伸范围会根据该物体能达到的最高移动速度动态计算。随着规划时间窗口拉长,这些气泡会同步向外扩张,精准标注出在无人机抵达前,每一个障碍物所有可能到达的位置。随后SANDO会拼接出一系列连通的三维空间区域,形成一条专属的“安全隧道”,无人机沿着这条隧道飞行,就绝对不会和任何一个动态障碍物的“安全气泡”发生碰撞。
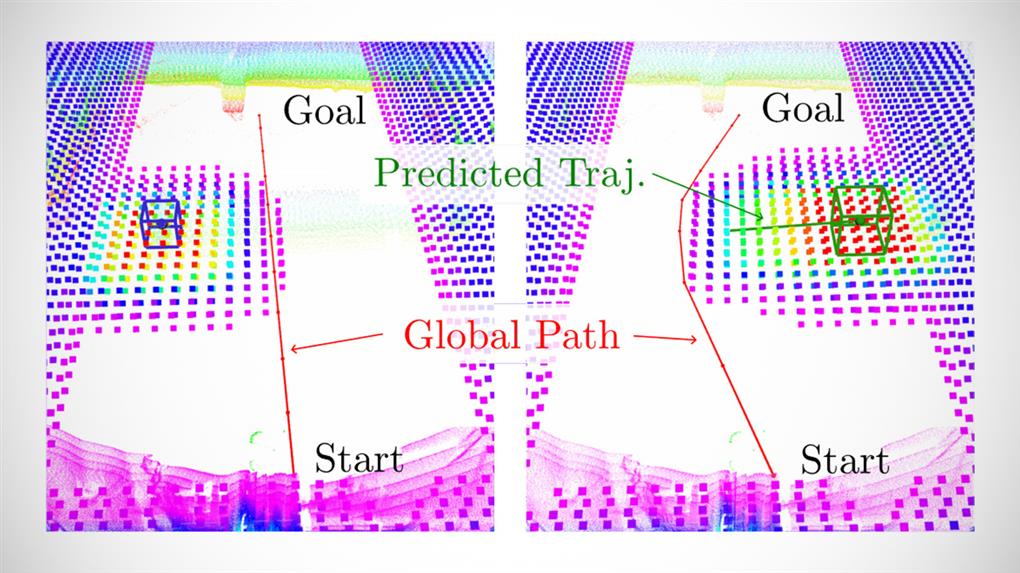
隧道内部会生成热力图,标注出障碍物分布最密集的区域,引导无人机主动选择拥堵程度更低的路径,而非强行穿越障碍物集群。安全隧道搭建完成后,系统会在隧道范围内计算出最短可行航线,全程保持算法轻量化,避免机载算力过载卡顿。整套路径规划流程完全在无人机本地硬件上运行,更新速度足够快,一旦出现新的障碍物就能立刻做出响应。无人机向前飞行的过程中,SANDO会持续刷新安全隧道和飞行路径,适配新出现的障碍物,或是修正偏离初始预判的物体轨迹。这套系统仅需外部输入一个合理的障碍物最高速度上限,其余所有运算都由无人机机载设备独立完成。
 该系统已完成12次不同场景下的实地飞行测试,场景中设置了多个动态移动障碍物,全程仅依靠机载处理器和传感器,就成功避开了所有障碍物。在仿真测试中,和其他主流路径规划算法相比,它抵达目标点的速度更快,在静态林区、高密度障碍物环境、全动态场景下全程零安全规则突破。
该研究第一作者近藤浩太表示,只要提前掌握障碍物的最大可能移动速度,这套策略就能保障绝对安全。由资深作者乔纳森·豪领衔,赫苏斯·托尔德西利亚斯、胡安·拉赫德、孙黎、贾艺璇共同参与的相关研究成果,已发表在《IEEE机器人学报》上。
这套技术的落地场景十分广泛:地震后的建筑损毁排查、矿洞隧道测绘、野火燃烧过程中伴随飞屑移动的火场数据采集,都能完全适配。在人流车流密集区域完成快递配送,也是它的核心应用方向之一;未来迭代版本甚至有望支持识别并执行用户用自然语言给出的偏好航线指令。当前版本的技术已经验证:只要路径规划系统能覆盖所有探测到的障碍物的全部活动范围,就能让无人机在变化速度远超静态地图更新能力的复杂环境中,始终保持安全飞行。
 闽公网安备 35020302035485号